چکیده
سامانههای تعلیق فعال (ASS) چند دهه است که پیشنهاد و توسعه یافتهاند و بهدلیل افزایش تقاضا برای آسایش و ایمنی رانندگی و نیز سازگاری با برقیسازی و خودرانشدن خودروها، بار دیگر به موضوعی پررونق در دانشگاه و صنعت تبدیل شدهاند. مرورهای پیشین عمدتاً بر مدلسازی دینامیکی و کنترل مقاوم تمرکز داشتهاند؛ بااینحال، فاصله میان نتایج پژوهشهای دانشگاهی و نیازهای کاربرد صنعتی هنوز از انتقال بخش زیادی از دانش این حوزه به خودروسازان جلوگیری میکند. این مقاله پیشرفتهای تعلیق فعال خودروهای جادهای را با تمرکز بر ساختار سختافزاری و راهبردهای کنترلی مرور میکند. سامانههای پیشرفتهای که اخیراً در خودروهای تولیدی به کار رفتهاند، از جمله سامانه کنترل فعال بدنه مرسدسبنز (ABC) و تعلیق فعال پیشبین آئودی، بهتفصیل بررسی میشوند. همچنین ایدههای نوینی مانند تعلیق فعال با هندسه متغیرِ سری و سامانه تنظیم فعال زوایای چرخ معرفی میشوند. سامانههایی با ساختار فشرده، افزایش جرم اندک، مصرف انرژی کم، پاسخ فرکانسی بالا، هزینه قابلقبول و قابلیت اطمینان زیاد، شانس بیشتری برای استفاده در خودروهای تولید انبوه دارند. کنترل تعلیق نسل آینده افزون بر پایدارسازی وضعیت بدنه و کاهش ارتعاش، باید با سامانههای فرمان و ترمز، حسگرهایی مانند دوربین و حتی تصمیمگیری سطح بالای سامانه حملونقل هماهنگ شود.
واژگان کلیدی
تعلیق فعال؛ دینامیک خودرو؛ کنترل مقاوم؛ آسایش سواری؛ وضعیت بدنه و شاسی
۱. مقدمه
سامانه تعلیق که معمولاً از فنر مارپیچ و کمکفنر هیدرولیکی تشکیل میشود، شاسی را به چرخهای جادهای متصل میکند و در تأمین ایمنی و کیفیت حرکت خودرو نقش دارد. در تعلیق فعال، افزون بر اجزای متعارف، نیروی یا گشتاوری مستقل میان جرم فنربندیشده و جرم فنربندینشده اعمال میشود. این ایده از دهه ۱۹۵۰ موضوع پژوهش بوده، اما استفاده از آن در خودروهای تولیدی ــ بهویژه خودروهای لوکس ــ عمدتاً از دهه ۲۰۱۰ گسترش یافت. بلوغ محرکهای الکترومکانیکی، ریزکنترلگرها و حسگرهایی مانند واحدهای اندازهگیری اینرسی، در کنار تقاضای بیشتر برای راحتی، پایداری و ایمنی، زمینه این تحول را فراهم کرده است.
بازار تعلیق خودرو تحتتأثیر رشد خودروهای برقی و افزایش انتظارات کاربران توسعه مییابد. با وجود پیشرفتهای علمی، خودروسازان علاوه بر بهبود عملکرد، به محدودیتهای عملی مانند ابعاد مجموعه، افزایش جرم، مصرف برق، سرعت پاسخ، قیمت و قابلیت اطمینان توجه دارند. بنابراین، طراحی سختافزار و کنترل باید از ابتدا با نیازهای کاربرد واقعی هماهنگ باشد. سامانههای آینده احتمالاً نه بهصورت واحدهایی مستقل، بلکه در تعامل با فرمان، ترمز، سامانههای کمکراننده و تصمیمگیری خودروهای متصل و خودران عمل خواهند کرد.
۲. اجزا و سامانههای پیشرفته تعلیق
۲ـ۱. اجزای سختافزاری
بازوها و اتصالات مکانیکی
در تعلیق مستقل خودروهای امروزی سه آرایش رایج دیده میشود: مکفرسون، جناغی دوبل و چنداتصالی. مکفرسون بهدلیل قیمت پایین، ساختار ساده، نگهداری آسان و جرم کمِ بخش فنربندینشده، کاربرد گستردهای دارد؛ اما تغییر زیاد زاویه کمبر و جابهجایی جانبی چرخ در کورس تعلیق میتواند تماس مناسب تایر با جاده و پایداری را کاهش دهد. تعلیق جناغی دوبل بهواسطه تعداد اتصالات بیشتر و آزادی طراحی در طول بازوها و محل مفصلها، کنترل بهتری بر وضعیت چرخ فراهم میکند. تعلیق چنداتصالی نیز بهدلیل کیفیت مناسب سواری و هندلینگ در خودروهای لوکس و اسپرت به کار میرود، هرچند طراحی هندسی و ساخت آن پیچیدهتر و پرهزینهتر است. در طرحهای جدید، محرکهای الکترومکانیکی در مفصلها قرار میگیرند تا زاویههای کمبر، تو و کستر فعالانه تنظیم شوند.
فنر تعلیق
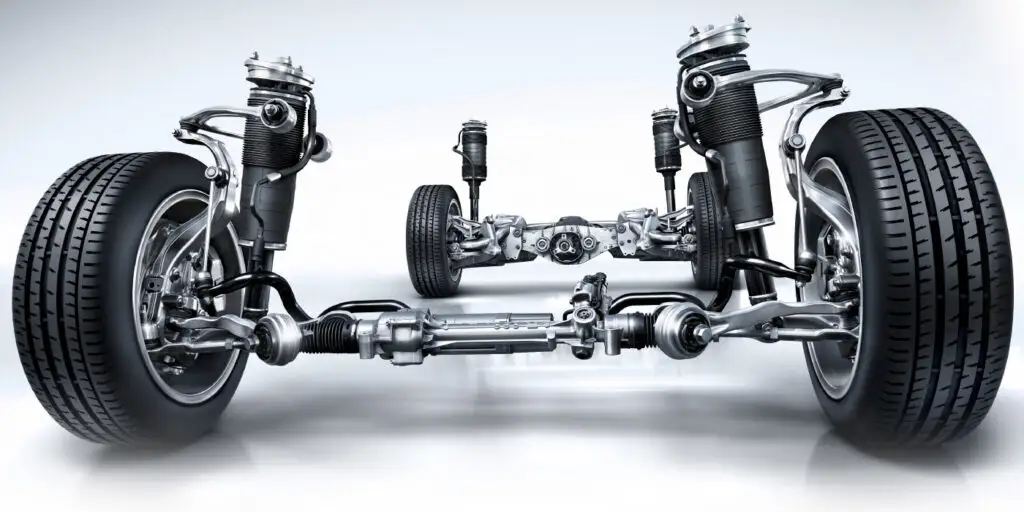
فنر باید ناهمواریهای جاده را جبران کند، کورس تعلیق را در محدوده مناسب نگه دارد و نیروی تماس مناسبی میان تایر و سطح جاده ایجاد کند. فنرهای تخت از قدیمیترین انواعاند و امروزه بیشتر در کامیونهای سنگین دیده میشوند. فنرهای مارپیچ با سختی ثابت در خودروها رایجاند. فنرهای غیرخطی با تغییر قطر حلقهها میتوانند در جابهجایی کم نرمتر و هنگام انتقال بار زیاد سختتر عمل کنند. در فنرهای بادی، هوای فشرده جایگزین فنر فولادی میشود و با تنظیم فشار میتوان ارتفاع بدنه و سختی مؤثر تعلیق را تغییر داد. این قابلیت در اتوبوسها برای پایینآوردن ارتفاع ورود مسافر یا بالابردن بدنه هنگام عبور از رمپها مفید است و در خودروهای لوکس نیز برای بهبود آسایش به کار میرود. پیچیدگی سامانه، وجود پمپ و شیرها و احتمال نشت هوا از محدودیتهای آن است. میل پیچشی نیز به بهبود پایداری جانبی کمک میکند و خطر واژگونی را کاهش میدهد.
کمکفنر و بازیابی انرژی
کمکفنر انرژی حرکت را مستهلک میکند و ارتعاش عمودی بدنه را کاهش میدهد. کمکفنرهای هیدرولیکی متعارف ارزان و سادهاند، اما ضریب میرایی آنها معمولاً قابلکنترل نیست و انرژی را به شکل گرما تلف میکنند. کمکفنرهای مغناطیسیرئولوژیک با استفاده از میدان مغناطیسی، گرانروی سیال و در نتیجه ضریب میرایی را تغییر میدهند؛ نمونه شناختهشده آن MagneRide است. در کنار آن، کمکفنرهای بازیاب انرژی با تبدیل حرکت تعلیق به انرژی الکتریکی توسعه یافتهاند. برخی طرحها از سازوکار پیچومهره ساچمهای یا مکانیزم تبدیل حرکت دوشاخهای استفاده میکنند؛ در این سامانهها میتوان هم میرایی را تنظیم کرد و هم بخشی از انرژی را بازیابی نمود. سامانه eROT آئودی نمونهای از کمکفنر الکترومکانیکی چرخشی است که در آزمونها توان الکتریکی قابلتوجهی تولید کرده است.
محرک فعال
تعلیق کاملاً فعال دارای محرکی است که بهطور مستقل نیرو یا گشتاور میان جرم فنربندیشده و فنربندینشده وارد میکند. پاسخ سریع و پهنای باند فرکانسی زیاد برای کنترل وضعیت بدنه و کاهش ارتعاش اهمیت دارد. محرکها میتوانند الکترومکانیکی یا هیدرولیکی باشند. از نظر آرایش هندسی، جزء فعال ممکن است بهصورت سری یا موازی با فنر و کمکفنر قرار گیرد. محرک هیدرولیکی توان بالایی دارد، اما به تجهیزات جانبی و فشاردهی پیوسته نیازمند است؛ محرک الکترومکانیکی میتواند فشردهتر و از نظر مصرف انرژی مناسبتر باشد.
۲ـ۲. سامانههای مکاترونیکی بهکاررفته در خودروهای تولیدی
تعلیق MagneRide کادیلاک
MagneRide نمونهای از تعلیق نیمهفعال است که نخستین بار در سال ۲۰۰۲ معرفی شد. در نسخه ۴٫۰، شتابسنجهای توپی چرخ و واحد اندازهگیری اینرسی اطلاعات ناهمواری جاده و حرکت بدنه را سریعتر فراهم میکنند. سامانه اثر تغییر دمای سیال را جبران میکند و با کنترل شار مغناطیسی، گذار میان فشردگی و بازشدگی کمکفنر را دقیقتر میسازد. کاهش اصطکاک نیز امکان عملکردی نزدیک به حالت «بدون میرایی» را در شرایط خاص فراهم میکند.
تعلیق فعال درونچرخ میشلن
مفهوم Active Wheel میشلن دو موتور را درون چرخ جای میدهد: یکی برای چرخاندن چرخ و انتقال نیرو به جاده و دیگری برای فعالسازی تعلیق. این طرح برای خودروهای برقی در نظر گرفته شده و میتواند نیاز به گیربکس، کلاچ، محور انتقال و میلتعادل را حذف کند. بااینحال، اثر ضربه، آب و برف بر طراحی درونچرخ بهطور کامل روشن نبود و افزایش جرم، فضای اشغالشده و هزینهها از موانع تجاریسازی آن شدند.
تعلیق بادی با کنترل الکترونیکی
در تعلیق بادی، ارتفاع بدنه با تنظیم فشار فنرهای بادی و مستقل از تغییر بار قابلتنظیم است. سامانه ECAS شرکت Dunlop نخست در رنجروور کلاسیک به کار رفت و بعدها در خودروهای ردهبالا گسترش یافت. کنترل خودکار ارتفاع با شرایط رانندگی سازگار میشود و در برخی سامانهها امکان تنظیم دستی نیز وجود دارد.
سامانه کنترل فعال بدنه مرسدسبنز (ABC)
ABC یک تعلیق هیدرولیکی کاملاً فعال است که از سال ۱۹۹۹ وارد تولید انبوه شد. این سامانه نیروهای فنر و میرایی هر چرخ را جداگانه کنترل میکند تا حرکات غلتش، شیرجه و نوسان عمودی بدنه کاهش یابد. ارتفاع بدنه را نیز میتوان برای افزایش فاصله از زمین یا متناسب با شرایط خاص تغییر داد. در برخی نسخهها، قابلیت اسکن سطح جاده اضافه شده است تا کنترل پیشبینانه بر اساس ناهمواریهای پیش رو انجام شود.
تعلیق فعال پیشبین آئودی
سامانه پیشبین آئودی A8 از فنر بادی، کمکفنر الکتریکی چرخشی و محرک الکترومکانیکی بهره میگیرد. محرکها هر چرخ را بهطور مستقل بالا یا پایین میبرند و ارتفاع بدنه را تا حدود ۸۵ میلیمتر تغییر میدهند؛ پایینآوردن بدنه میتواند نیروی پسا را کاهش دهد و به صرفهجویی سوخت کمک کند. این سامانه حالتهای رانندگی متفاوتی دارد: حالت پویا بر کنترل حرکات بدنه در پیچها تمرکز میکند و حالت آسایش، شتاب ارتعاشی بدنه را کاهش میدهد. مصرف توان متوسط گزارششده در مقاله حدود ۱۰ تا ۲۰۰ وات است.
مفهوم «فرش پرنده» ZF و تعلیق الکترومغناطیسی
مفهوم «فرش پرنده» ZF یک تعلیق فعال ال electroهیدرولیکی است که کنترل وضعیت بدنه را با فرمان و ترمز پیوند میدهد و از اطلاعات جاده پیش رو برای کاهش اثر دستاندازها استفاده میکند. Bose نیز محرک الکترومغناطیسی خطی با آهنربای دائم را برای جایگزینی مجموعه فنر و کمکفنر متعارف پیشنهاد کرده است. این محرک ساختاری فشرده، پاسخ فرکانسی بالا و مصرف توان کمتر از برخی سامانههای هیدرولیکی دارد.
۲ـ۳. مفاهیم نوین
تعلیق با هندسه متغیر
در تعلیق هندسهمتغیر، زاویه کمبر هر چرخ با یک محرک، برای مثال سیلندر هیدرولیکی، تنظیم میشود. تغییر کمبر بر نرخ گردش خودرو اثر میگذارد و میتواند خطای دنبالکردن مسیر را کاهش دهد. همچنین با تغییر زاویه چرخ، ارتفاع مرکز غلتش و عرض مؤثر مسیر قابلتنظیم میشود و در نتیجه پایداری جانبی و قابلیت دنبالکردن مسیر بهبود مییابد.
تعلیق فعال هندسهمتغیر سری (SAVGS)
در طرح SAVGS یک اتصال فعال در مسیر میان کمکفنر و شاسی قرار میگیرد. چرخش این اتصال، جهت و میزان فشردگی یا بازشدگی مجموعه فنرـکمکفنر را تغییر میدهد و به این ترتیب ارتفاع شاسی و نیروی عمودی تایر کنترل میشود. این مفهوم برای خودروهای گرندتورر با فنرهای نسبتاً سخت و شاسی سبک مناسب دانسته شده است. جرم لختی کم، افزایش ناچیز جرم فنربندینشده و امکان بازگشت به تعلیق غیرفعال در صورت خرابی یا قطع برق از مزایای آن است.
تعلیق فعال با اتصال موازی (PALS)
در PALS یک مجموعه اهرم و میله فشاری بهصورت موازی با فنر و کمکفنر نصب میشود. محرک چرخشی به این مجموعه گشتاور وارد میکند و از طریق آن بر بازوی پایینی تعلیق اثر میگذارد. این ساختار هم قابلیت کنترل وضعیت بدنه و هم بهبود آسایش و تماس تایر با جاده را دارد و برای خودروهای سنگینتر با فنرهای نرمتر، مانند شاسیبلندها، مناسبتر ارزیابی شده است.
سامانه تنظیم فعال زوایای چرخ DOFTEK AWAS
AWAS امکان تنظیم فعال سه زاویه اصلی چرخ یعنی کمبر، تو و کستر را فراهم میکند و میتواند روی انواع آرایش تعلیق نصب شود. این سامانه با کاهش مقاومت غلتشی به صرفهجویی سوخت و افزایش برد خودرو برقی کمک میکند، سایش تایر را کاهش میدهد و دمای تایر را پایین میآورد. دو محرک الکترومکانیکی، یکی برای تنظیم کستر و کمبر و دیگری برای تنظیم تو، زیر نظر واحد کنترل کار میکنند. افزایش جرم گزارششده برای این سامانه حدود ۴ کیلوگرم است.
۲ـ۴. هزینه، جرم و فضای موردنیاز
نیازهای تعلیق فعال با نوع خودرو تغییر میکند: خودروهای لوکس هزینه بیشتر را میپذیرند و شاسیبلندها ممکن است افزایش جرم بیشتری را نسبت به خودروهای گرندتورر تحمل کنند. مقاله نمونههایی از هزینه سامانههای تجاری و نمونههای پژوهشی را گزارش میکند. برای نمونه، افزایش جرم یک سامانه تمامفعال در خودروی بزرگ میتواند در مجموع به حدود ۹۰٫۷ کیلوگرم برسد؛ در مقابل، افزایش جرم نمونه AWAS حدود ۴ کیلوگرم گزارش شده است. خودروهای برقی بهدلیل نبود موتور احتراق داخلی در محور جلو، فضای بیشتری برای نصب اجزای تعلیق فعال دارند. در نهایت، جرم و هزینه پایین، فضای نصب واقعبینانه، پاسخ سریع و مصرف انرژی اندک، عوامل کلیدی پذیرش صنعتی هستند.
۳. راهبردهای کنترل
اهداف کنترل تعلیق فعال را میتوان در سه گروه جای داد: پایدارسازی وضعیت بدنه در فرکانسهای پایین، کاهش ارتعاش بدنه در فرکانسهایی که بر ادراک انسان اثر میگذارند، و محدودکردن تلاش کنترلی در فرکانسهای بالا برای جلوگیری از مصرف انرژی غیرضروری. کنترلکننده باید در برابر تغییر بار سرنشینان، تغییر ضرایب میرایی و تغییر رفتار محرک تحت بار مقاوم باشد.
۳ـ۱. پایدارسازی وضعیت بدنه
کنترل تناسبی ـ انتگرالی ـ مشتقی (PID) بهدلیل سادگی، کارایی و بینیازی از مدل دقیق، همچنان در صنعت پرکاربرد است. در تعلیقهای جدید میتوان چند کنترلکننده PID را برای کنترل حرکت عمودی، زاویه غلتش، زاویه گام و توزیع گشتاور واژگونی میان محور جلو و عقب ترکیب کرد. یک کنترلکننده سطح بالاتر، ضرایب PID را با توجه به شرایط رانندگی تنظیم میکند.
کنترل مد لغزشی با هدایت حالت سیستم به سوی سطح لغزش طراحیشده، در برابر غیرخطیبودنها و عدمقطعیتها مقاومت ایجاد میکند. این روش برای تنظیم ارتفاع بدنه و کنترل زاویههای غلتش و گام در سامانههای تعلیق بادی به کار رفته است. کنترل پسگام نیز با طراحی بازگشتی و استفاده از تابع لیاپانوف، پایداری سیستم را تضمین میکند و میتواند محدودیتهایی مانند کورس تعلیق، تغییر نیروی عمودی تایر و اشباع محرک را لحاظ کند.
۳ـ۲. کاهش ارتعاش بدنه
برای کاهش انتقال اغتشاش جاده به بدنه، روشهای گوناگونی توسعه یافتهاند؛ از جمله کنترل Skyhook و Groundhook، تنظیمکننده خطی درجهدوم (LQR)، کنترل خطی درجهدوم گاوسی (LQG)، کنترلهای H∞ و H₂، سنتز μ، کنترل مد لغزشی و کنترل پسگام. این روشها با منطق فازی، شبکههای عصبی، الگوریتمهای ژنتیک و کنترل دادهمحور ترکیب شدهاند تا با شرایط جاده و رانندگی سازگار شوند.
کنترل Skyhook و Groundhook
در روش Skyhook، محرک بهگونهای کنترل میشود که گویی یک کمکفنر مجازی، شاسی را به مرجعی ثابت در آسمان متصل کرده است؛ این کار حرکت جرم فنربندیشده و ارتعاش بدنه را کاهش میدهد. بااینحال، این روش بهتنهایی ارتعاش جرم فنربندینشده را مستقیماً در نظر نمیگیرد. روش Groundhook یک کمکفنر مجازی میان زمین و جرم فنربندینشده در نظر میگیرد تا تغییر نیروی عمودی تایر کم شود و چسبندگی جاده بهبود یابد. ترکیب این دو میتواند میان آسایش و چسبندگی تعادل برقرار کند.
روشهای LQR/LQG و کنترل H∞/H₂
LQR و LQG مسئله کنترل بهینه را با کمینهکردن تابع هزینه درجهدوم حل میکنند. در مدلهای خطی یکچهارم یا نیمخودرو، آسایش سواری، چسبندگی جاده و انرژی مصرفی محرک در تابع هزینه وزندهی میشوند. محدودیت مهم آنها اتکا به مدلهای خطی است که ممکن است غیرخطیبودنها و عدمقطعیتهای خودرو واقعی را بهخوبی بازنمایی نکنند. کنترل H∞ برای کاهش اثر اغتشاشهای بیرونی بر متغیرهای عملکردی طراحی میشود و در پژوهشهای تعلیق فعال کاربرد گستردهای دارد؛ کنترل H₂ نیز معیار انرژیمحور دیگری برای سامانههای چندورودی ـ چندخروجی فراهم میکند. سنتز μ برای مقابله با عدمقطعیتهای ساختاریافته، مانند تغییر بار و رفتار محرک، به کار میرود.
کنترل پیشبین مدل (MPC)
در MPC، مدل دینامیکی و مسئله بهینهسازی بهصورت تکراری بهروزرسانی میشوند تا دنبالهای بهینه از ورودیهای کنترلی در افق پیشبینی محاسبه شود. این روش میتواند عدمقطعیتها را بهتر مدیریت کند و در صورت وجود دوربین یا فناوری پیشنمایش جاده، ناهمواریهای پیش رو را بهعنوان اغتشاشی معلوم وارد محاسبات کند. به همین دلیل، MPC برای کنترل تعلیق فعالِ مجهز به پیشنمایش جاده گزینهای توانمند به شمار میرود.
۳ـ۳. کنترل هماهنگ
با پیشرفت حسگرها، محرکها، برقیسازی و فناوری خودران، کنترل تعلیق نباید تنها به تثبیت بدنه یا کاهش ارتعاش محدود بماند. سامانه میتواند با کمکفنر الکتریکی برای بهبود همزمان آسایش و بازیابی انرژی، با فرمان و ترمز برای بهبود کنترل طولی و جانبی، و با سامانههای پایداری الکترونیکی در سامانههای کمکراننده همکاری کند. در خودروهای متصل و خودران، حتی تصمیمهای سطح بالاتر مانند سرعت مرجع و فاصله میان خودروها میتواند با کنترل ارتفاع و زاویه بدنه هماهنگ شود تا نیروی پسا کاهش و بازده انرژی کل سامانه حملونقل افزایش یابد.
برای دستیابی همزمان به پایدارسازی بدنه و کاهش ارتعاش، میتوان از کنترل چندهدفه وابسته به فرکانس استفاده کرد: یک حلقه بیرونی PID برای وضعیت بدنه در فرکانسهای پایین و یک حلقه درونی H∞ برای کاهش ارتعاش در محدوده فرکانسی بالاتر. هرچند عملکرد ترکیبی ممکن است نسبت به کنترلکنندهای که فقط یک هدف دارد اندکی مصالحه کند، این رویکرد به نیاز واقعی خودرو نزدیکتر است؛ زیرا تعلیق باید هر دو وظیفه را انجام دهد.
۳ـ۴. جمعبندی روشهای کنترل
انتخاب روش کنترل به هدفهای عملکردی، سختافزار تعلیق، پاسخ فرکانسی محرک، نوع خودرو، عدمقطعیتهای بهرهبرداری، حسگرهای موجود و توان محاسباتی وابسته است. PID برای تنظیم وضعیت بدنه ساده و مؤثر است؛ روشهای H∞ و MPC برای کاهش ارتعاش، افزایش آسایش و حفظ تماس تایر با جاده کاربرد فراوان دارند. ترکیب روشهای کلاسیک با الگوریتمهای هوشمند میتواند سازگاری با وضعیتهای متنوع رانندگی را افزایش دهد.
۴. مدلسازی، شبیهسازی و آزمون تجربی
مدلهای ریاضی
مدلهای مورد استفاده شامل مدلهای غیرخطی چندجسمی برای شبیهسازی واقعگرایانه سینماتیک و دینامیک خودرو، مدلهای خطی معادل برای طراحی کنترلکنندههایی مانند LQR/LQG و H∞، و مدلهای حالت ماندگار برای برآورد تحلیلی توانایی سامانه در ترازکردن بدنه تحت شتاب طولی و جانبی هستند.
شبیهسازی عددی
نرمافزارهایی مانند AutoSim، CarSim و Matlab/Simulink برای ساخت مدلهای غیرخطی خودرو و پیادهسازی الگوریتمهای کنترل استفاده میشوند. در شبیهسازی، مانورهایی مانند حرکت دایرهای در حالت ماندگار، فرمان پلهای، فرمان سینوسی پیوسته، ترمزگیری در پیچ و مانور تغییر مسیر شدید بررسی میشوند. همچنین ناهمواریهای مختلف جاده، دستانداز، چاله و تغییر سینوسی ارتفاع مسیر برای ارزیابی حرکت عمودی، آسایش و چسبندگی به کار میروند. پروفیل جاده را میتوان بر اساس استاندارد ISO 8608:2016 تولید کرد و پاسخ سامانه را در بازههای فرکانسی مرتبط سنجید.
آزمونهای تجربی
آزمون تجربی برای بررسی امکانپذیری عملی اجزای سختافزاری، سامانههای مکاترونیکی و راهبردهای کنترلی جدید انجام میشود. سکوی رایج، «آزمونگر یکچهارم خودرو» است که عملکرد یک گوشه تعلیق را شبیهسازی میکند. معمولاً شتاب عمودی جرم فنربندیشده برای سنجش آسایش، نیروی عمودی تایر برای سنجش چسبندگی، تغییرمکان تعلیق برای ارزیابی کورس موردنیاز، و نیرو یا گشتاور یا توان محرک برای سنجش مصرف انرژی اندازهگیری میشود. این سکو برای ارزیابی اولیه عملکرد و مقاومت کنترل مناسب است، اما انتقال بار ناشی از ترمزگیری و پیچیدن را بهطور کامل بازنمایی نمیکند.
آزمایش جادهای روی خودروی واقعی که به سامانه پیشنهادی مجهز شده باشد، ارزیابی واقعگرایانهتری از فضا، سیمکشی و تجهیزات برقی، هزینه، افزایش جرم و مصرف انرژی ارائه میدهد. مقاله نمونهای از نصب سامانه SAVGS روی خودروی Mazda MX-5 را شرح میدهد؛ آزمون روی جادهای با ناهمواری معادل کلاس D استاندارد ISO و چند دستانداز نشان داد که شتاب عمودی متوسط بدنه حدود ۳۰ درصد کاهش یافته است.
۵. نتیجهگیری و پیشنهادهایی برای پژوهش آینده
این مقاله پیشرفتهای تعلیق فعال را با تمرکز بر ساختارهای مکاترونیکی و راهبردهای کنترل مرور کرده است. سامانههای مدرن تنها با افزودن محرکی برای اعمال نیرو یا گشتاور فعال پیشرفت نکردهاند، بلکه همه اجزای سختافزاری نیز تکامل یافتهاند: بازوهای چنداتصالی امکان تنظیم بهتر وضعیت چرخ را فراهم میکنند؛ فنرهای بادی با تغییر فشار، سختی قابلکنترل ارائه میدهند؛ و کمکفنرهای الکتریکی، تنظیم میرایی و بازیابی انرژی را ممکن میسازند. در سامانههای تولیدی، افزایش جرم کم، اشغال فضای منطقی، پاسخ سریع، هزینه پایین و مصرف انرژی اندک از عوامل تعیینکنندهاند.
تعلیق فعال پیشبین آئودی و سامانه ABC مرسدسبنز از نمونههای شاخص صنعتیاند. در پژوهشهای دانشگاهی، طرحهای SAVGS و PALS با جرم لختی کم، پاسخ سریع، افزایش ناچیز جرم فنربندینشده و ویژگیهای ایمن در صورت خرابی، ظرفیت امیدوارکنندهای نشان دادهاند. در حوزه کنترل، PID عمدتاً برای تنظیم وضعیت بدنه و روشهای H∞ و MPC برای کاهش ارتعاش و بهبود آسایش و چسبندگی جاده به کار میروند. ترکیب این روشها با منطق فازی، شبکه عصبی، الگوریتم ژنتیک و یادگیری ماشین میتواند کنترل تطبیقیتری فراهم کند.
پژوهشهای آینده میتوانند با بازآرایی اجزای سختافزاری، عملکرد تعلیق را بهبود دهند؛ برای مثال، استفاده از فنر بادی همراه با محرک فعال میتواند دو متغیر کنترلی فشار هوا و گشتاور محرک را فراهم کند. همچنین میتوان بررسی کرد که آیا کمکفنر هیدرولیکی متعارف را میتوان با محرک الکتریکی کنترلشونده جایگزین کرد تا انرژی تلفشده به گرما بازیابی شود و ضریب میرایی نیز به متغیری قابلکنترل تبدیل گردد.
با توسعه خودروهای برقی، اجزای الکتریکی تعلیق فعال ــ شامل باتری، مبدلها، محرکهای الکتریکی و حسگرها ــ باید با معماری برقی کل خودرو یکپارچه شوند. ادغام دادههای حسگرهای موجود نیز میتواند چارچوب کنترل را بهبود دهد؛ برای نمونه، برآورد دقیقتر تغییرات نیروی عمودی تایر در هر گوشه، شاخص مستقیمی برای ارزیابی چسبندگی خواهد بود.
در آینده، کنترل تعلیق باید از یک ماژول مستقل فراتر رود و در چارچوبی سلسلهمراتبی، چندهدفه و هماهنگ با دیگر سامانهها و حتی خودروهای دیگر عمل کند. در سطح بالا، تصمیمگیری درباره سرعت و فاصله خودروهای متصل میتواند با کنترل غلتش و گام بدنه برای کاهش پسا و مصرف انرژی هماهنگ شود؛ در سطح میانی، همکاری با فرمان، ترمز و کنترل پایداری الکترونیکی ایمنی و کنترل طولی و جانبی را ارتقا میدهد؛ و در سطح پایین، خود تعلیق کاهش ارتعاش، بهبود تماس تایر و بازیابی انرژی را بر عهده دارد. بهکارگیری روشهای هوشمند، امکان تغییر اولویت کنترل بر اساس موقعیت را فراهم میکند: برای مثال، کاهش پسا در مسیرهای هموار یا افزایش آسایش در جادههای ناهموار.
ممکن است بپسندید
-
کاهش فروش نسخه بنزینی فورد موستانگ نسبت به موستانگ Mach-E در سال 2024
-
لامبورگینی خودروی برقی آیندهاش را بر پایه پلتفرمی مشترک با آئودی، بنتلی و پورشه توسعه میدهد
-
شیشه جلو خودرو توسط مرسدس بنز به یک نمایشگر هولوگرافیک تبدیل می شود.
-
صدور فراخوان شرکت مرسدس-بنز برای شماری از مدلهای پلاگین هیبریدی AMG
-
کمپانی خودرو سازی فورد احتمالاً در سه سال آینده رشد چندانی در تولید نخواهد داشت.