سیستمهای کمکراننده پیشرفته یا Advanced Driver Assistance Systems (ADAS) یکی از مهمترین فناوریهای نوین صنعت خودرو محسوب میشوند. این سیستمها با استفاده از حسگرهایی مانند دوربین، رادار، لیدار و حسگرهای اولتراسونیک، محیط اطراف خودرو و وضعیت راننده را پایش کرده و در شرایط مختلف به راننده هشدار میدهند یا در برخی وظایف رانندگی مداخله میکنند. هدف اصلی ADAS افزایش ایمنی، کاهش احتمال تصادف، کاهش بار کاری راننده و بهبود کنترل خودرو است. در سالهای اخیر، استفاده از هوش مصنوعی و یادگیری ماشین باعث افزایش قابلیت سیستمهای تشخیص اشیا، تشخیص خطوط جاده، پایش راننده و پیشبینی شرایط ترافیکی شده است. با وجود پیشرفتهای قابل توجه، چالشهایی مانند عملکرد در شرایط نامساعد جوی، خطاهای حسگرها، هزینه تجهیزات، امنیت سایبری و درک صحیح راننده از محدودیتهای سیستم همچنان وجود دارد. این مقاله به بررسی ساختار، اجزای اصلی، کاربردها، مزایا و محدودیتهای سیستمهای ADAS و نقش هوش مصنوعی در توسعه نسل آینده این فناوری میپردازد.
واژگان کلیدی: خودرو هوشمند، سیستم کمکراننده، ADAS، هوش مصنوعی، یادگیری ماشین، رادار، لیدار، ایمنی خودرو، خودرو خودران
مقدمه
افزایش تعداد خودروها و پیچیدهتر شدن شرایط ترافیکی باعث شده است که صنعت خودرو به دنبال فناوریهایی برای افزایش ایمنی و کاهش خطاهای انسانی باشد. بخش قابل توجهی از فناوریهای جدید خودرو با هدف کمک به راننده و کاهش احتمال وقوع تصادف توسعه یافتهاند. سیستمهای کمکراننده پیشرفته یکی از مهمترین نتایج این روند هستند.
ADAS مجموعهای از فناوریهای الکترونیکی و نرمافزاری است که با دریافت اطلاعات از محیط اطراف خودرو، شرایط رانندگی را تحلیل میکند و در صورت نیاز به راننده هشدار میدهد یا در برخی عملکردهای خودرو مداخله میکند. مطالعات علمی، ADAS را بهعنوان بخشی از فناوریهای خودرو میدانند که میتواند در حوزههایی مانند کنترل سرعت، حفظ مسیر، جلوگیری از برخورد و پایش وضعیت راننده نقش داشته باشد.
نکته مهم این است که ADAS با خودروی کاملاً خودران یکسان نیست. بسیاری از سامانههای ADAS همچنان به حضور و نظارت راننده نیاز دارند و مسئولیت نهایی رانندگی در بسیاری از کاربردها بر عهده انسان است.
۲. ساختار کلی سیستم ADAS
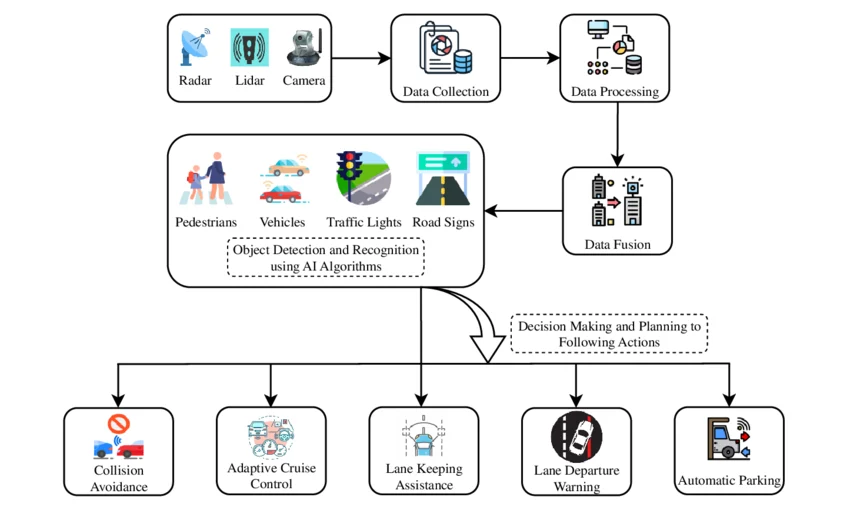
یک سیستم ADAS را میتوان به چهار بخش اصلی تقسیم کرد:
۲.۱. بخش دریافت اطلاعات
در این بخش حسگرهای مختلف اطلاعات مربوط به محیط و خودرو را جمعآوری میکنند. مهمترین حسگرها عبارتاند از:
- دوربین
- رادار
- لیدار
- حسگرهای اولتراسونیک
- حسگرهای موقعیتیابی
- واحد اندازهگیری اینرسی (IMU)
- حسگرهای مربوط به وضعیت راننده
هر یک از این حسگرها نقاط قوت و محدودیت خاص خود را دارند. برای مثال، دوربین اطلاعات تصویری و معنایی زیادی ارائه میکند، درحالیکه رادار در اندازهگیری فاصله و سرعت اجسام و عملکرد در برخی شرایط جوی مزیت دارد. استفاده همزمان از چند حسگر و ترکیب دادههای آنها با عنوان Sensor Fusion شناخته میشود و میتواند قابلیت درک محیط را افزایش دهد.
۲.۲. پردازش اطلاعات
دادههای جمعآوریشده توسط حسگرها باید در زمان کوتاه پردازش شوند. واحدهای پردازشی خودرو با استفاده از الگوریتمهای پردازش تصویر، بینایی ماشین، یادگیری ماشین و هوش مصنوعی، اشیای اطراف خودرو و شرایط جاده را شناسایی میکنند.
برای مثال، سیستم میتواند تشخیص دهد که جسم روبهروی خودرو یک خودرو، عابر پیاده، موتورسیکلت یا مانع جادهای است.
۲.۳. تصمیمگیری
پس از شناسایی محیط، سیستم شرایط را ارزیابی کرده و مشخص میکند که آیا نیاز به هشدار یا مداخله وجود دارد یا خیر.
برای نمونه، اگر خودرو با سرعت زیاد به وسیله نقلیه جلویی نزدیک شود، سیستم هشدار برخورد میتواند خطر را شناسایی کند و در صورت وجود شرایط لازم، سامانه ترمز اضطراری فعال شود.
۲.۴. هشدار یا مداخله
آخرین مرحله، انتقال اطلاعات به راننده یا انجام یک اقدام کنترلی است. این اقدام میتواند شامل هشدار صوتی، تصویری یا لرزشی باشد یا در سامانههای پیشرفتهتر شامل کنترل ترمز، فرمان یا سرعت خودرو شود.
۳. مهمترین فناوریهای ADAS
۳.۱. کروز کنترل تطبیقی (ACC)
کروز کنترل تطبیقی نسخه پیشرفتهتر کروز کنترل معمولی است. این سیستم علاوه بر حفظ سرعت تعیینشده، فاصله خودرو با وسیله نقلیه جلویی را نیز اندازهگیری میکند.
اگر خودروی جلویی سرعت خود را کاهش دهد، ACC میتواند سرعت خودرو را کاهش دهد و پس از آزاد شدن مسیر، دوباره سرعت تعیینشده را دنبال کند.
۳.۲. هشدار خروج از خط (LDW)
سیستم Lane Departure Warning موقعیت خودرو نسبت به خطوط جاده را تشخیص میدهد. اگر خودرو بدون فعال شدن راهنمای مناسب از خط خود خارج شود، سیستم میتواند به راننده هشدار دهد.
این فناوری معمولاً به دوربینهای نصبشده در قسمت جلویی خودرو وابسته است و الگوریتمهای پردازش تصویر برای شناسایی خطوط جاده به کار میروند.
۳.۳. کمک حفظ خودرو در خط (LKA)
Lane Keeping Assist نسبت به هشدار خروج از خط، یک مرحله فعالتر است. در شرایط مشخص، سیستم میتواند با اعمال اصلاحات جزئی در فرمان، خودرو را به سمت مرکز مسیر هدایت کند.
با این حال، عملکرد آن به عواملی مانند کیفیت خطوط جاده، شرایط آبوهوایی و توانایی سیستم در تشخیص صحیح مسیر وابسته است.
۳.۴. هشدار برخورد از جلو (FCW)
سیستم Forward Collision Warning فاصله و سرعت نسبی خودروهای جلویی را بررسی میکند. در صورت شناسایی احتمال برخورد، راننده از طریق هشدار صوتی، تصویری یا لرزشی مطلع میشود.
این سیستم معمولاً یکی از اجزای مهم سامانههای جلوگیری از برخورد محسوب میشود.
۳.۵. ترمز اضطراری خودکار (AEB)
Automatic Emergency Braking در صورت تشخیص احتمال بالای برخورد میتواند بهصورت خودکار سیستم ترمز را فعال کند.
AEB از فناوریهای مهم ایمنی فعال محسوب میشود و میتواند برای شناسایی خودرو، عابر پیاده یا سایر موانع طراحی شود. عملکرد واقعی سیستم به نوع خودرو، حسگرها، نرمافزار و شرایط محیطی وابسته است.
۳.۶. تشخیص نقاط کور (BSD)
در سیستم Blind Spot Detection، نواحی اطراف خودرو که برای راننده بهطور مستقیم قابل مشاهده نیستند، پایش میشوند.
اگر وسیله نقلیهای در نقطه کور قرار داشته باشد، سیستم میتواند با استفاده از چراغ هشدار، علامت روی آینه یا هشدار صوتی راننده را مطلع کند.
۳.۷. سیستم پایش راننده (DMS)
Driver Monitoring System با استفاده از دوربینها و الگوریتمهای هوش مصنوعی میتواند وضعیت توجه راننده را بررسی کند.
برخی سیستمها عواملی مانند جهت نگاه، وضعیت سر و نشانههای خوابآلودگی را تحلیل میکنند. تحقیقات جدید نشان میدهند که فناوریهای تشخیص وضعیت راننده از دوربین و سایر حسگرها برای شناسایی خستگی و کاهش هوشیاری مورد مطالعه قرار گرفتهاند.
۴. نقش هوش مصنوعی و یادگیری ماشین
هوش مصنوعی یکی از عوامل اصلی پیشرفت ADAS در سالهای اخیر بوده است. الگوریتمهای یادگیری ماشین و یادگیری عمیق میتوانند حجم زیادی از دادههای حسگرها را تحلیل کرده و الگوهای پیچیده محیط رانندگی را شناسایی کنند.
از کاربردهای مهم هوش مصنوعی در ADAS میتوان به موارد زیر اشاره کرد:
- تشخیص خودروها
- تشخیص عابر پیاده
- تشخیص خطوط جاده
- تشخیص علائم راهنمایی و رانندگی
- تشخیص موانع
- تخمین فاصله
- تشخیص وضعیت راننده
- پیشبینی حرکت سایر کاربران جاده
یک مقاله مروری منتشرشده در سال ۲۰۲۵ نقش یادگیری ماشین در ADAS را بررسی کرده و کاربرد آن را در حوزههایی مانند تشخیص چهره، تخمین وضعیت سر، تخمین جهت نگاه و تحلیل دادههای حسگرها مورد توجه قرار داده است.
۵. ترکیب دادههای حسگرها
یکی از چالشهای مهم ADAS این است که هیچ حسگری بهتنهایی نمیتواند در تمام شرایط اطلاعات کاملی ارائه کند.
برای مثال، دوربین ممکن است در شرایط تاریکی، باران شدید یا تابش مستقیم نور خورشید با محدودیت مواجه شود. رادار اطلاعات مناسبی درباره فاصله و سرعت ارائه میدهد اما اطلاعات معنایی آن معمولاً محدودتر از دوربین است. لیدار نیز میتواند اطلاعات دقیق هندسی از محیط ایجاد کند اما هزینه و الزامات سختافزاری آن ممکن است بیشتر باشد.
به همین دلیل، ترکیب دادههای دوربین، رادار، لیدار و سایر حسگرها یکی از مسیرهای مهم توسعه سیستمهای ادراک محیط است. پژوهشهای جدید نیز بر ترکیب دادههای چند حسگر و توسعه معماریهای مقاومتر در برابر تغییرات سختافزاری تأکید دارند.
۶. مزایای سیستمهای ADAS
مهمترین مزایای این فناوری عبارتاند از:
- افزایش آگاهی راننده از محیط
- کاهش احتمال برخی خطاهای انسانی
- هشدار سریع در شرایط خطرناک
- کمک به حفظ مسیر خودرو
- کمک به حفظ فاصله ایمن
- کاهش بار کاری راننده در برخی شرایط
- افزایش سطح ایمنی خودرو
- فراهم کردن فناوریهای مورد نیاز برای توسعه خودروهای خودکار
البته وجود یک سیستم ADAS بهتنهایی به معنی حذف تصادفات نیست. عملکرد واقعی فناوری به طراحی سیستم، شرایط محیط، وضعیت خودرو و نحوه استفاده راننده بستگی دارد.
۷. چالشها و محدودیتها
۷.۱. شرایط آبوهوایی
باران، برف، مه، گردوغبار و نور شدید خورشید میتوانند عملکرد برخی حسگرها را کاهش دهند. بنابراین سیستم باید بتواند در شرایط مختلف محیطی عملکرد قابل اطمینانی داشته باشد.
۷.۲. خطای حسگرها
کثیف شدن دوربین، پوشیده شدن حسگرها یا خرابی یک قطعه میتواند باعث کاهش قابلیت سیستم شود. پژوهشهای جدید در حوزه ادراک مستقل از حسگر نیز دقیقاً به مسئله تغییر، خرابی یا حذف حسگرها توجه دارند.
۷.۳. وابستگی بیش از حد راننده به سیستم
یکی از مسائل مهم، برداشت نادرست راننده از توانایی سیستم است. راننده ممکن است تصور کند که خودرو توانایی بیشتری از آنچه واقعاً دارد، داراست.
یک مرور نظاممند در سال ۲۰۲۶ که ۷۱ مطالعه را بررسی کرده، نشان میدهد که درک صحیح راننده از قابلیتها و محدودیتهای ADAS برای استفاده ایمن از این فناوری اهمیت دارد. آموزش و رابط انسان-ماشین مناسب میتواند به بهبود این درک کمک کند.
۷.۴. امنیت سایبری
با افزایش ارتباط خودرو با شبکهها، تلفن همراه، زیرساختهای جادهای و سرویسهای ابری، مسئله امنیت سایبری اهمیت بیشتری پیدا میکند. نفوذ به سامانههای الکترونیکی خودرو میتواند عملکرد برخی سیستمهای هوشمند را تحت تأثیر قرار دهد.
۷.۵. هزینه
استفاده از حسگرهای پیشرفته، واحدهای پردازشی قدرتمند و نرمافزارهای پیچیده میتواند هزینه تولید خودرو را افزایش دهد.
۸. آینده سیستمهای ADAS
آینده ADAS به سمت استفاده گستردهتر از هوش مصنوعی، پردازندههای قدرتمند، ارتباط خودرو با زیرساخت و ترکیب چندین حسگر حرکت میکند.
یکی از حوزههای تحقیقاتی جدید، ایجاد لایه ادراک مستقل از نوع حسگر است؛ یعنی سیستم بتواند حتی در صورت تغییر نوع، تعداد یا وضعیت حسگرها، اطلاعات محیط را با یک رابط استاندارد در اختیار بخشهای تصمیمگیری قرار دهد. پژوهشهای جدید در این حوزه به مسئله تغییر سختافزار حسگر، خرابی حسگر و تفاوت پیکربندی خودروها پرداختهاند.
همچنین توسعه سامانههای پایش راننده و تشخیص حواسپرتی با استفاده از روشهای چندوجهی، یکی دیگر از مسیرهای پژوهشی مهم است. مطالعات جدید نشان دادهاند که ترکیب اطلاعات تصویری، دادههای حسگری و سایر منابع اطلاعاتی میتواند نسبت به تکیه بر یک نوع داده، قابلیت تشخیص را افزایش دهد؛ هرچند اعتبارسنجی در شرایط واقعی همچنان یک چالش مهم است.
۹. نتیجهگیری
سیستمهای کمکراننده پیشرفته یکی از مهمترین فناوریهای صنعت خودرو هستند که با ترکیب حسگرها، پردازش داده، هوش مصنوعی و سیستمهای کنترلی، امکان افزایش آگاهی راننده و کمک به انجام برخی وظایف رانندگی را فراهم میکنند.
فناوریهایی مانند کروز کنترل تطبیقی، هشدار خروج از خط، کمک حفظ مسیر، هشدار برخورد از جلو، ترمز اضطراری خودکار، تشخیص نقاط کور و پایش وضعیت راننده، نمونههایی از کاربردهای اصلی ADAS هستند.
با وجود پیشرفت سریع این فناوری، عملکرد قابل اعتماد آن نیازمند حل چالشهایی مانند شرایط نامساعد محیطی، خرابی حسگرها، امنیت سایبری، هزینه تجهیزات و مهمتر از همه، ایجاد درک صحیح راننده از قابلیتها و محدودیتهای سیستم است.
در آینده، ترکیب هوش مصنوعی، یادگیری عمیق، Sensor Fusion، ارتباطات خودرو و پایش هوشمند راننده میتواند نسلهای پیشرفتهتری از ADAS را ایجاد کند. با این حال، توسعه این فناوری باید همراه با آزمونهای گسترده، استانداردهای ایمنی و ارزیابی عملکرد در شرایط واقعی باشد.
منابع
- Bader, T. A., Eberhardt, T. D., Sohn, T. S., & Stork, W. (2026). Toward a universal perception layer: A survey on sensor-agnostic advanced driver assistance systems. Information Fusion, 136, 104543.
- Advanced driver assistance system (ADAS) and machine learning (ML): The dynamic duo revolutionizing the automotive industry. (2025). Virtual Reality & Intelligent Hardware, 7(3), 203–236.
- A Systematic Review on User Acceptance of Advanced Driver Assistance Systems (ADAS). (2025). Transportation Research Procedia, 82, 3472–3482.
- Technologies for detecting and monitoring drivers’ states: A systematic review. (2024). Heliyon.
- Yi, J., Kim, W., He, D., & Huang, C. (2026). Drivers’ mental models of advanced driver assistance systems: A systematic review of conceptualization, associated factors, and intervention strategies. Transportation Research Part F.
ممکن است بپسندید
-
کاهش فروش نسخه بنزینی فورد موستانگ نسبت به موستانگ Mach-E در سال 2024
-
لامبورگینی خودروی برقی آیندهاش را بر پایه پلتفرمی مشترک با آئودی، بنتلی و پورشه توسعه میدهد
-
شیشه جلو خودرو توسط مرسدس بنز به یک نمایشگر هولوگرافیک تبدیل می شود.
-
صدور فراخوان شرکت مرسدس-بنز برای شماری از مدلهای پلاگین هیبریدی AMG
-
کمپانی خودرو سازی فورد احتمالاً در سه سال آینده رشد چندانی در تولید نخواهد داشت.