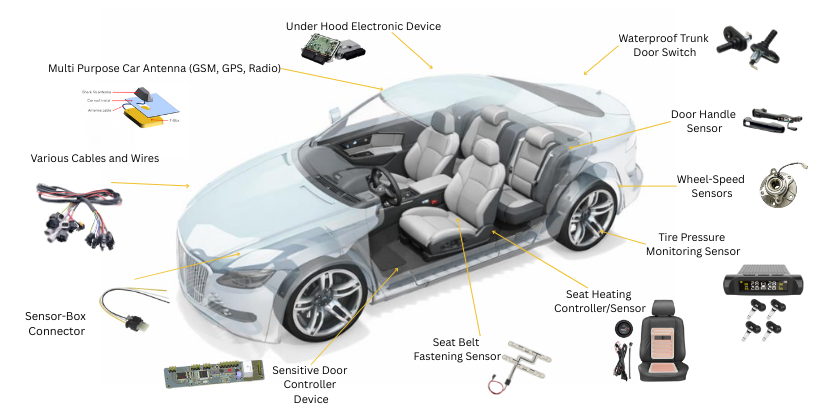
خودروی هوشمند برای شناخت محیط اطراف خود از مجموعهای از حسگرها استفاده میکند. دوربینها، رادار، حسگرهای اولتراسونیک و در برخی سامانهها لیدار، اطلاعات متفاوتی درباره محیط در اختیار رایانه خودرو قرار میدهند.
دوربین برای تشخیص خطوط، تابلوها، خودروها و عابران بسیار مناسب است. رادار در اندازهگیری فاصله و سرعت نسبی اجسام عملکرد خوبی دارد و در شرایطی که دید دوربین محدود است میتواند نقش مکمل داشته باشد.
ترکیب اطلاعات چند حسگر با عنوان Sensor Fusion شناخته میشود. هدف آن افزایش اطمینان سیستم و کاهش وابستگی به یک منبع اطلاعاتی است.